Description
Présentation et fonctionnalités :
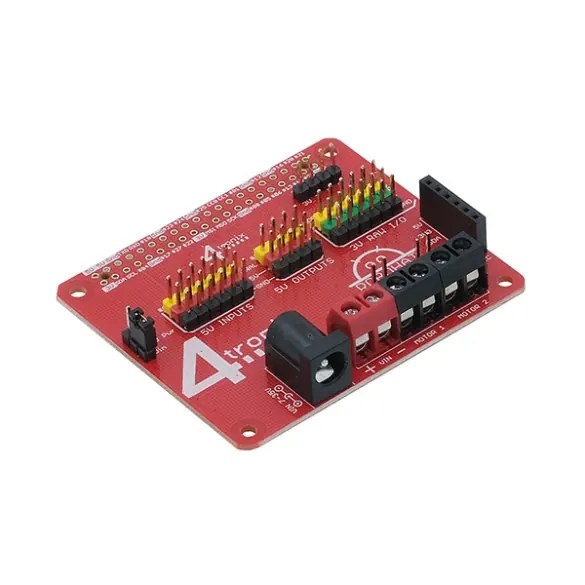
Module RoboHAT2 Lite prévu pour piloter deux moteurs CC jusqu’à 1 A par canal depuis une carte Raspberry Pi.
Programmation et communication :
Une documentation universelle pour les HATs RoboHAT est disponible sur le blog de 4tronix.
Cette carte nécessite l’installation d’une librairie Python disponible en téléchargement (voir fiche technique).
Connectique :
Le RoboHAT2 Lite s’enfiche directement sur le port GPIO d’une carte Raspberry Pi.
Les moteurs se connectent sur des borniers à vis.
Contenu :
– 1 x RoboHAT2 Lite
– 2 x entretoises de fixation
– 4 x vis
Remarques :
L’ajout de 4 entretoises est recommandé pour éviter un contact avec les broches PoE (voir articles conseillés).
Une alimentation externe est à prévoir. Une fois connectée, la Pi ne doit pas être alimentée en USB.
Un HAT RoboHAT2 pour 2 moteurs jusqu’à 25 Vcc/3,5 A est également disponible.
Caractéristiques :
- Alimentation à prévoir :
– 7 à 10 Vcc sur bornier à vis
– 7 à 10 Vcc sur connecteur 5,5 x 2,1 mm - Driver DRV8833
- Sorties moteurs : 2 x 1 A maxi
- Interfaces :
– 2 x borniers à vis pour 2 moteurs CC
– 4 x sorties digitales (niveau logique: 5 Vcc) sur connecteur 3 broches ( GND, Vcc, Signal)
– 6 x entrées digitales (niveau logique: 5 Vcc) sur connecteur 3 broches ( GND, Vcc, Signal)
– 1 x interface I2C sur connecteur 6 broches femelles
– 1 x interface pour capteur de distance HC-SR04 - Compatibilité : Raspberry Pi 2B, 3B, 3B+ et 4B
Référence 4tronix : RoboHAT2 Lite
Présentation et fonctionnalités :
Module RoboHAT2 Lite prévu pour piloter deux moteurs CC jusqu’à 1 A par canal depuis une carte Raspberry Pi.
Programmation et communication :
Une documentation universelle pour les HATs RoboHAT est disponible sur le blog de 4tronix.
Cette carte nécessite l’installation d’une librairie Python disponible en téléchargement (voir fiche technique).
Connectique :
Le RoboHAT2 Lite s’enfiche directement sur le port GPIO d’une carte Raspberry Pi.
Les moteurs se connectent sur des borniers à vis.
Contenu :
– 1 x RoboHAT2 Lite
– 2 x entretoises de fixation
– 4 x vis
Remarques :
L’ajout de 4 entretoises est recommandé pour éviter un contact avec les broches PoE (voir articles conseillés).
Une alimentation externe est à prévoir. Une fois connectée, la Pi ne doit pas être alimentée en USB.
Un HAT RoboHAT2 pour 2 moteurs jusqu’à 25 Vcc/3,5 A est également disponible.
Caractéristiques :
- Alimentation à prévoir :
– 7 à 10 Vcc sur bornier à vis
– 7 à 10 Vcc sur connecteur 5,5 x 2,1 mm - Driver DRV8833
- Sorties moteurs : 2 x 1 A maxi
- Interfaces :
– 2 x borniers à vis pour 2 moteurs CC
– 4 x sorties digitales (niveau logique: 5 Vcc) sur connecteur 3 broches ( GND, Vcc, Signal)
– 6 x entrées digitales (niveau logique: 5 Vcc) sur connecteur 3 broches ( GND, Vcc, Signal)
– 1 x interface I2C sur connecteur 6 broches femelles
– 1 x interface pour capteur de distance HC-SR04 - Compatibilité : Raspberry Pi 2B, 3B, 3B+ et 4B
Référence 4tronix : RoboHAT2 Lite
Avis
Il n’y a pas encore d’avis.